Кроковий двигун пропускає кроки: причини ривків, перегріву та нестабільної роботи
Кроковий двигун пропускає кроки, коли ротор не встигає перейти в задане положення або не може втриматися в ньому через недостатній обертальний момент. Найчастіше це трапляється через надмірну швидкість чи прискорення, механічне перевантаження, неправильно виставлений струм фази, помилки підключення, просідання живлення або перегрів драйвера. Ривки також можуть спричиняти резонанс і нерівномірні імпульси STEP.
Діагностику варто проводити послідовно: спочатку відокремити механічну проблему від електричної, потім перевірити фази, струм, режим руху, живлення, температуру та керувальні сигнали. Перед перепідключенням двигуна або драйвера потрібно повністю вимкнути живлення й дочекатися розряджання конденсаторів. Не слід вставляти чи виймати роз’єм двигуна під напругою.
Як зрозуміти, що двигун справді пропускає кроки
Сам звук або вібрація ще не доводять втрату кроків. Кроковий двигун може гудіти через дискретний характер руху, а механізм — смикатися через люфт, перекошену муфту чи нерівномірний опір напрямних. Найнадійніша ознака пропусків — повторювана розбіжність між командною та фактичною позицією.
- Після однакового циклу вал або каретка щоразу зупиняється не в початковій точці.
- Під час різкого розгону чути короткий тріск чи гул, після якого координата зміщується.
- Без навантаження система працює, а після під’єднання механізму починає втрачати положення.
- На певній швидкості з’являється сильна вібрація, хоча нижче й вище цього діапазону рух стабільний.
- Після кількох хвилин роботи двигун раптово зупиняється або рухається уривками, а після охолодження несправність тимчасово зникає.
Для простої перевірки можна нанести суміщені мітки на вал і нерухому частину корпусу, виконати відому кількість повних обертів в обидва боки та оцінити повернення. Окремо позначте муфту або шків: якщо вал двигуна повернувся правильно, а механізм змістився, причина може бути в прослизанні, люфті чи ослабленому гвинті, а не у втраті електричних кроків.
| Прояв несправності | Ймовірні причини | Що перевірити спочатку |
|---|---|---|
| Працює без навантаження, але втрачає позицію з механізмом | Недостатній динамічний момент, тертя, перекіс, завелике прискорення | Рух механіки вручну, навантаження, профіль розгону |
| Гуде, смикається й майже не обертається від самого старту | Переплутані фази, обрив однієї обмотки, заклинювання | Пари обмоток, роз’єм, вільний хід механізму |
| Проблема виникає лише в одному діапазоні швидкості | Механічний резонанс, невдалий режим мікрокроку або спаду струму | Іншу швидкість, мікрокрок, кріплення та жорсткість конструкції |
| Працює стабільно холодним, але зривається після нагрівання | Тепловий захист драйвера, завеликий струм, недостатнє охолодження | Температуру драйвера, струм фази, вентиляцію |
| Помилки випадкові й не залежать від навантаження | Перешкоди на STEP/DIR, нестабільне живлення, поганий контакт | Сигнали безпосередньо на входах драйвера та напругу VMOT |
| Вал двигуна рухається правильно, але каретка зміщується | Прослизання муфти або шківа, слабкий ремінь, люфт | Фіксатори, посадку деталей, натяг і цілісність передачі |
Чому кроковий двигун пропускає кроки
Навантаження перевищує момент на робочій швидкості
Одна з найпоширеніших помилок — оцінювати можливості двигуна лише за моментом утримання. Цей параметр характеризує нерухомий вал за номінального струму, але не показує, який момент доступний під час обертання. Зі зростанням швидкості струм в обмотках не встигає наростати до заданого значення, зростає вплив протидійної електрорушійної сили, а доступний момент зменшується.
Для добору потрібно використовувати швидкісно-моментну характеристику саме тієї комбінації двигуна, драйвера, напруги живлення та способу з’єднання обмоток, яка працює в механізмі. Робочу точку не варто розміщувати безпосередньо біля межі зриву: запас потрібен для зміни тертя, нагрівання, пікових навантажень і резонансних ділянок.
Зайвий опір часто створюють не самі корисні навантаження, а перекошені напрямні, надто затягнуті підшипники, забруднений гвинт, неправильний натяг ременя, неспіввісна муфта або кабельний ланцюг. Якщо механізм без живлення проходить різні ділянки з помітно різним зусиллям, спочатку потрібно усунути цю нерівномірність.
Надто висока стартова швидкість або різке прискорення
Кроковий двигун не завжди здатний миттєво перейти зі стану спокою на високу частоту кроків. Ротор і приєднане навантаження мають інерцію, тому без розгону магнітне поле може піти вперед швидше, ніж ротор устигне за ним. Результатом стає короткий ривок, гул, обертання у випадковий бік або повна зупинка.
Для перевірки потрібно суттєво знизити початкову й максимальну швидкість, встановити плавний розгін і гальмування, а потім підвищувати параметри по одному. За великої інерції корисний S-подібний профіль, який обмежує різку зміну прискорення. Проте навіть найплавніший профіль не компенсує недостатній момент або заклинювання механіки.
Струм фази виставлений занадто низько або неправильно розрахований
Обертальний момент крокового двигуна значною мірою залежить від струму в обмотках. Якщо обмеження струму драйвера встановлено занадто низько, двигун може нормально обертатися на столі, але втрачати кроки під час старту, розгону або навантаження. Надто високий струм створює іншу проблему — перегрів двигуна й драйвера без гарантованого приросту корисного моменту.
Орієнтуватися потрібно на номінальний струм однієї фази двигуна та спосіб його підключення. Позначення пікового, середньоквадратичного RMS і повномасштабного струму в документації драйверів можуть відрізнятися, тому однакові числові значення не завжди означають однаковий режим. Струм, який споживає блок живлення, також не дорівнює безпосередньо струму кожної фази через імпульсне регулювання.
У модулів із регулюванням VREF потрібне значення залежить не лише від типу мікросхеми, а й від опору вимірювальних резисторів на конкретній платі. Тому випадкова таблиця з інтернету може дати неправильний результат навіть для двох зовні схожих модулів. Використовуйте формулу виробника драйвера, маркування резисторів і документацію плати, а після налаштування контролюйте температуру та поведінку під навантаженням.
Живлення не забезпечує потрібної напруги під час руху
На шильдику низьковольтного крокового двигуна часто вказана напруга обмотки, що випливає з її опору та номінального струму. Це не означає, що таку саму напругу обов’язково потрібно подавати на вхід сучасного драйвера з імпульсним обмеженням струму. Вища напруга живлення може допомогти швидше нарощувати струм в індуктивній обмотці та зберігати момент на швидкості, але лише в межах допустимого діапазону драйвера, конденсаторів і всієї схеми.
Небезпечно просто підвищувати напругу без перевірки характеристик і налаштованого струмового обмеження. Низьковольтний двигун не можна під’єднувати безпосередньо до значно вищої напруги без відповідного драйвера.
Проблему також спричиняють просідання блока живлення, тонкі або довгі силові проводи, слабкі клеми та недостатнє локальне розв’язування живлення. Напругу варто вимірювати не лише на виході блока, а безпосередньо між VMOT і GND драйвера під час найважчого розгону. Ємність, тип і розміщення конденсаторів потрібно брати зі схеми застосування конкретної мікросхеми.
Переплутані обмотки або нестабільний контакт
У двофазного біполярного двигуна кожна обмотка повинна бути підключена до свого Н-моста драйвера. Якщо один провід фази помилково поєднаний із проводом іншої, магнітні поля виникають у неправильній послідовності: вал смикається, гуде або обертається нестабільно. Обрив однієї фази дає схожий результат.
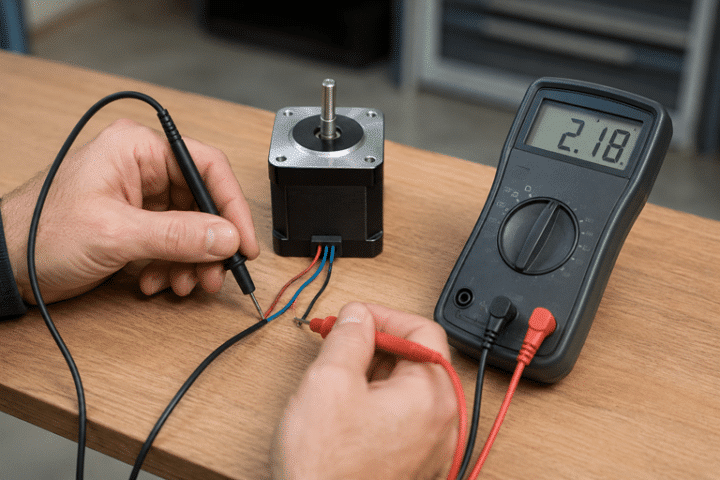
Пари обмоток визначають омметром лише на повністю знеструмленому обладнанні. Усередині кожної пари має бути електрична неперервність, а опір двох однакових фаз зазвичай близький. Для двигунів із п’ятьма, шістьма або вісьмома проводами потрібно враховувати середні виводи та допустиме послідовне чи паралельне з’єднання — його вибирають за схемою виробника й типом драйвера.
Рухомі кабелі слід перевіряти не тільки в нерухомому стані. Частково зламаний провід може втрачати контакт лише в певному положенні каретки. Огляньте обтискання, клеми, роз’єми, місця перегину та натяг кабелю.
Драйвер отримує неправильні або нерівномірні імпульси STEP
Навіть справний двигун не працюватиме стабільно, якщо імпульси занадто короткі, мають завади або надходять із нерівномірними інтервалами. Кожен драйвер задає мінімальну тривалість високого й низького рівнів STEP, а також час установлення та утримання сигналу DIR відносно активного фронту кроку.
Наприклад, для мікросхеми A4988 мінімальна тривалість високого й низького рівнів STEP становить по 1 мкс, а зміна DIR та інших режимних входів повинна мати запас відносно крокового імпульсу. Це лише приклад: для іншого драйвера потрібно користуватися його документацією, а не переносити ці числа автоматично.
Перевірте спільну землю контролера й драйвера, відповідність логічних рівнів, підтягування входів ENABLE, RESET і SLEEP, а також відсутність плаваючих режимних контактів. За довгих ліній керування та електромагнітних завад важливі правильне прокладання, короткий шлях повернення струму й рекомендований виробником тип інтерфейсу. Найінформативніше дивитися STEP і DIR осцилографом або логічним аналізатором безпосередньо на ніжках чи роз’ємі драйвера.
Резонанс і невдале налаштування мікрокроку
Ротор після кожного повного кроку трохи переходить задане положення, повертається й затухає. На певній частоті ці коливання можуть підсилювати одне одного, через що кроковий двигун смикається, шумить і втрачає момент. Якщо проблема стабільно виникає у вузькому діапазоні швидкості, але зникає після його проходження, резонанс є одним із головних підозрюваних.
Мікрокрок зменшує стрибок між командними положеннями та часто робить рух тихішим. Однак він не множить реальний момент і не гарантує, що кожен проміжний кут буде точно відпрацьований під навантаженням. Крім того, зі збільшенням поділу кроку пропорційно зростає потрібна частота імпульсів.
Частота STEP = оберти за хвилину × повні кроки на оберт × поділ мікрокроку / 60. Наприклад, двигун на 200 повних кроків за оберт у режимі 1/16 на швидкості 600 об/хв потребує 32 000 імпульсів за секунду. Якщо контролер або програмна генерація не забезпечує такої частоти зі стабільними інтервалами, зменшення поділу може підвищити надійність.
У драйверах із вибором slow, fast, mixed decay або спеціальних тихих режимів неправильне регулювання спаду струму здатне спотворювати струмову синусоїду, особливо на швидкості. Налаштування decay mode варто змінювати лише за інструкцією до конкретної мікросхеми, порівнюючи шум, нагрівання та стабільність руху.
Драйвер перегрівається й періодично вимикає виходи
Іноді здається, що кроки пропускає двигун, хоча фактично спрацьовує температурний захист драйвера. Виходи короткочасно вимикаються, мікросхема охолоджується й знову запускається, тому вал рухається уривками. Типовий сценарій — стабільна робота відразу після ввімкнення та погіршення через кілька хвилин.
Перевірте вихід FAULT або індикацію плати, якщо вони передбачені. Реальний безперервний струм драйвера залежить від корпусу мікросхеми, площі міді на платі, радіатора, обдування, температури довкілля та одночасної роботи обох мостів. Велике число в назві модуля чи короткочасний піковий струм не слід вважати гарантованим безперервним режимом.
Чому кроковий двигун смикається в різні моменти руху
Момент появи ривків часто швидше вказує на причину, ніж сам характер звуку.
- Смикається відразу після подачі команди. Перевіряють правильність пар фаз, стартову частоту, прискорення, струм і вільний хід механіки.
- Ривок виникає під час зміни напрямку. Можливі недостатній час установлення DIR, люфт передачі, різке реверсування без гальмування або ослаблена муфта.
- Смикається лише на одній швидкості. Імовірні резонанс конструкції, невдалий мікрокрок або особливості регулювання струму драйвером.
- Ривки з’являються після прогрівання. Спочатку перевіряють температуру драйвера, струм фази, радіатор і вентиляцію.
- Ривки випадкові. Шукають нестабільні контакти, завади на STEP/DIR, просідання живлення та програмні паузи під час генерації імпульсів.
Не варто одночасно змінювати струм, напругу, швидкість і мікрокрок. Одна зміна за один тест дає змогу зрозуміти, який параметр справді впливає на несправність.
Перегрів крокового двигуна: коли висока температура нормальна, а коли ні
Кроковий двигун може помітно нагріватися навіть у нерухомому стані, тому що драйвер продовжує подавати струм для створення моменту утримання. Сам факт, що корпус гарячий на дотик, не визначає несправність: допустима температура залежить від конструкції двигуна, класу ізоляції, підшипників, способу монтажу, температури довкілля та вимог виробника.
Орієнтуватися потрібно на максимальну температуру корпусу або допустиме перевищення температури з технічного опису конкретної моделі. Вимірювання рукою ненадійне й може призвести до опіку. Для контролю використовують контактний температурний датчик, термопару або належно налаштований тепловізор, а результат фіксують після виходу системи на сталий тепловий режим.
Перегрів крокового двигуна найчастіше спричиняють:
- струм фази, що перевищує значення для обраного з’єднання обмоток;
- плутанина між піковим і RMS-струмом у налаштуваннях драйвера;
- завеликий струм утримання під час тривалих пауз;
- висока температура довкілля, закритий корпус або слабке відведення тепла через монтажну поверхню;
- велика тривалість роботи на повному струмі без передбаченого режиму зниження;
- невідповідне послідовне чи паралельне з’єднання багатопровідного двигуна;
- внутрішнє пошкодження обмотки або міжвиткове замикання.
За сталого струмового регулювання механічне перевантаження не обов’язково збільшує струм понад установлену межу, але може змусити двигун довго працювати в зриві з сильними вібраціями та без корисного руху. Тому піднімати струм у відповідь на кожен пропуск кроків небезпечно: спочатку потрібно перевірити механіку, швидкісно-моментний запас і профіль руху.
Якщо навантаження не потребує повного моменту утримання, корисно активувати автоматичне зниження струму в паузі або окремо налаштувати hold current. Зменшувати його слід до рівня, за якого вісь надійно утримує навантаження й без зриву починає наступний рух. Повне вимкнення струму допустиме лише тоді, коли механіка не може самовільно зміститися й втрата позиції не створює небезпеки.
Послідовна діагностика без хаотичної заміни деталей
- Зробіть несправність відтворюваною. Запишіть швидкість, прискорення, напрямок, навантаження, температуру та місце траєкторії, де виникає збій. Після кожного тесту повертайте систему в опорну точку.
- Перевірте механіку без живлення. Від’єднайте двигун від драйвера лише після повного знеструмлення. Оцініть плавність напрямних, гвинта, ременя, редуктора, підшипників і кабельного ланцюга.
- Проведіть тест без навантаження. Якщо двигун смикається навіть із від’єднаною передачею на низькій швидкості, пріоритет мають фази, роз’єм, драйвер і сигнали. Якщо без навантаження все добре, досліджуйте момент, інерцію та тертя.
- Ідентифікуйте обмотки. На знеструмленому двигуні знайдіть пари фаз омметром, порівняйте їхній опір і звірте схему кольорів із документацією.
- Поверніться до консервативного режиму руху. Зменште стартову та максимальну частоту, додайте плавне прискорення й гальмування. Підвищуйте параметри по одному до появи межі стабільності.
- Правильно налаштуйте струм. Звірте номінальний струм фази, тип з’єднання, визначення RMS або peak у документації драйвера та формулу VREF для фактичних вимірювальних резисторів.
- Перевірте живлення під навантаженням. Виміряйте напругу на вході драйвера під час розгону, огляньте клеми, силові проводи й конденсатори. Не перевищуйте абсолютні та робочі межі компонентів.
- Контролюйте температуру. Окремо виміряйте корпус двигуна та драйвера. Переконайтеся, що радіатор установлений правильно, вентиляційні отвори не закриті, а плата має передбачене виробником охолодження.
- Перегляньте STEP, DIR і службові входи. Перевірте тривалість імпульсів, частоту, джитер, логічні рівні, спільну землю й випадкові зміни ENABLE, RESET або SLEEP.
- Налаштуйте мікрокрок і регулювання струму. Спробуйте інший поділ кроку, переконайтеся, що контролер справляється з потрібною частотою, а decay mode відповідає рекомендаціям виробника.
- Поверніть навантаження й залиште запас. Стабільність потрібно підтвердити на всій траєкторії, за нагрітого обладнання та в найважчому робочому режимі, а не лише коротким тестом на столі.
Коли налаштування вже недостатньо
Заміна компонентів виправдана, якщо після усунення тертя, налаштування струму та плавного розгону робоча точка все одно надто близька до межі моменту. Новий двигун вибирають не тільки за габаритом або моментом утримання, а за кривою моменту на потрібній швидкості, інерцією ротора, індуктивністю обмоток і сумісністю з драйвером.
Драйвер варто замінити, якщо він працює біля теплової чи струмової межі, не підтримує потрібну напругу, частоту або режим регулювання струму. Редуктор може збільшити момент на виході та зменшити вимоги до двигуна, але водночас обмежує швидкість і може додати люфт.
Якщо навіть одиничний пропуск неприпустимий, відкритої системи керування недостатньо незалежно від якості налаштування. Енкодер, closed-loop кроковий привід або сервосистема дають змогу виявляти розбіжність фактичної позиції з командною. Проте зворотний зв’язок не усуває заклинювання чи неправильно підібраний момент — механічний і тепловий запас усе одно необхідний.